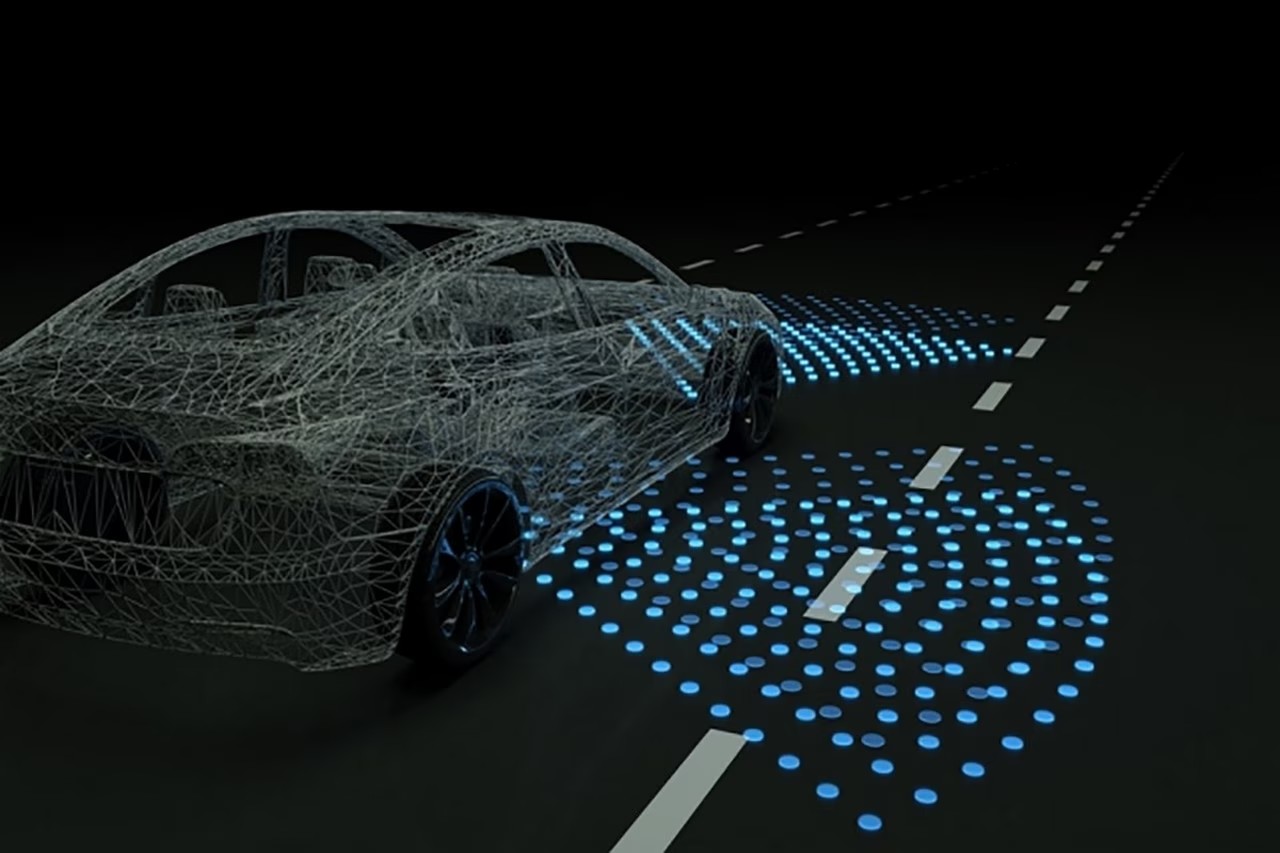
Навчання безпілотних автомобілів має великі сліпі зони. Індустрія роками покладалася на дані, зібрані із реальних водіїв. Це ідеально підходить для повсякденних ситуацій, таких як поїздки на роботу та пробки. Але коли щось іде не так, система зазнає катастрофічного провалу. Ви не можете попросити людину проїхати ситуацію “майже аварії” (near miss), щоб навчити машину. Ми не просимо людей ризикувати життям заради отримання додаткових точок даних. Це залишає прогалину. Унікальний останній випадок (edge case). Це момент, коли рефлекси стають важливішими за повсякденний досвід.
Симуляція заповнює цю прогалину. Вона створює нескінченно варіативні та небезпечні ситуації, які ніколи не відбудуться насправді. Є лише одна проблема. Досі системи, навчені виключно у симуляторах, не могли керувати реальними автомобілями на реальних дорогах. Це був теоретичний транспортний зв’язок.
Ситуація нещодавно змінилася. Група дослідників з Массачусетського технологічного інституту (MIT) створила реалістичний симулятор під назвою Vista (Virtual Image Synthesis and Transformation for Autonomy) — Синтез віртуальних зображень та трансформація для автономії. Вони протестували його.
Як Vista створює нескінченну реальність
Vista робить більше, ніж просто малює графіку. Вона відтворює фізику. Група почала з реальних відеозаписів. Це є основою. Але магія відбувається під час обробки.
Двигун рендерингу відображає кожен піксель як точку в 3D-хмарі. Відображає глибину. Відображає відстань. Відображає рух. Потім віртуальний автомобіль поміщається у цей цифровий простір.
Саме тут набувають чинності нейронні мережі. Згорткові нейронні мережі обробляють сцену. Обчислюють глибину різкості. Передбачають, як кожен об’єкт рухатиметься щодо автомобіля. Система синтезує нові траєкторії з урахуванням цієї інформації. Йдеться не просто про відтворення відео. Створюється новий шлях у 3D-просторі.
Контролер не підключений до реального автомобіля. Він ніколи не бачив дороги. Він не має жодних знань про те, як водять люди.
Цей процес повторюється. Система створює реалістичні сцени з урахуванням розрахованих траєкторій. Це не заздалегідь записані асети. Генерація відбувається у реальному часі. Це дозволяє створювати нескінченні варіації. Можна змінити погоду. Ви можете змінити освітлення. Можна змінити поведінку інших віртуальних агентів. Усе це з урахуванням вихідних записів.
Сліпа освіта
Ціль ІІ-водіїв проста. Триматися смуги. Чи не врізатися.
Ось і все.
Спочатку ІІ нічого не знає про керування. Він не знає, що робить кермо. Він не знає, що означає світлофор. Він працює у рамках базових обмежень. Якщо відбувається зіткнення, система отримує сигнал штрафу. Це навчання із підкріпленням у дії.
Система навчається методом спроб і помилок. Після кожної невдачі емулятор змінює середовище. Вводиться нова змінна. Примушує ІІ адаптуватися. Жодного керівництва не надається. Система дає зворотний зв’язок.
Модель завершує навчання після 10 000 кілометрів симульованого водіння. Команда встановила навченого водія в реальний безпілотний автомобіль.
Від пікселів до асфальту
Тестування проводиться не на контрольованому треку. Це справжні дороги. Автомобілі їздять у безпрецедентних умовах. ІІ заздалегідь не знає певних вулиць. Тут немає геометричних шаблонів. Система покладається виключно на навички, отримані у «порожнечі».
Це спрацювало.
Це проривна подія. Вперше ІІ, навчений за допомогою навчання з підкріпленням у 100% віртуальному середовищі, було впроваджено у фізичний транспортний засіб. Контролер був «сліпий» до реального світу до критичного моменту.
Команда MIT створила непросто інструмент. Вони надали метод. Розрив між симуляцією та реальністю скорочується. Йдеться не про додавання даних від людей. А про те, щоб дозволити машині вчитися у цифровому пісочниці.
Що далі?
Наступний крок очевидний. Поточні симуляції вимагають обліку безлічі змінних. Небо. Ніч. Сонце. Дощ. Сніг. Команда хотіла б генерувати ці умови з одного файлу траєкторії. Без потреби знімати нові відео.
Також є плани щодо впровадження складних взаємодій. Інші автомобілі – не просто статичні перешкоди. Їхня поведінка стає непередбачуваною. Вони реагуватимуть.
Це дослідження було опубліковано у журналі IEEE Robotics and Automation Letters. Команда MIT планує найближчим часом відкрити вихідний код Vista.
Це важливо для ентузіастів, які розуміють різницю між згортковими шарами та трансформерними моделями. Ми вийшли за фазу “що, якщо”. Ми бачимо перші конкретні докази, що синтетичне навчання може вижити в хаотичній реальності.
Цей автомобіль пройшов тест. Він адаптувався.
Чи підуть за ним інші виробники? Код уже йде. Методологію доведено. Епоха повністю синтетичного навчання більше не є гіпотезою. Вона вже на дорогах.