Обучение беспилотных автомобилей имеет большие «слепые зоны». Индустрия годами полагалась на данные, собранные с реальных водителей. Это идеально подходит для повседневных ситуаций, таких как поездки на работу и пробки. Но когда что-то идет не так, система терпит катастрофический провал. Вы не можете попросить человека проехать ситуацию «почти аварии» (near miss), чтобы обучить машину. Мы не просим людей рисковать жизнью ради получения дополнительных точек данных. Это оставляет пробел. Уникальный крайний случай (edge case). Это момент, когда рефлексы становятся важнее повседневного опыта.
Симуляция заполняет этот пробел. Она создает бесконечно вариативные и опасные ситуации, которые никогда не произойдут в реальности. Есть лишь одна проблема. До сих пор системы, обученные исключительно в симуляторах, не могли управлять реальными автомобилями на реальных дорогах. Это была теоретическая транспортная связь.
Ситуация недавно изменилась. Группа исследователей из Массачусетского технологического института (MIT) создала реалистичный симулятор под названием Vista (Virtual Image Synthesis and Transformation for Autonomy — Синтез виртуальных изображений и трансформация для автономии). Они протестировали его.
Как Vista создает бесконечную реальность
Vista делает больше, чем просто отрисовывает графику. Она воссоздает физику. Группа начала с реальных видеозаписей. Это основа. Но магия происходит во время обработки.
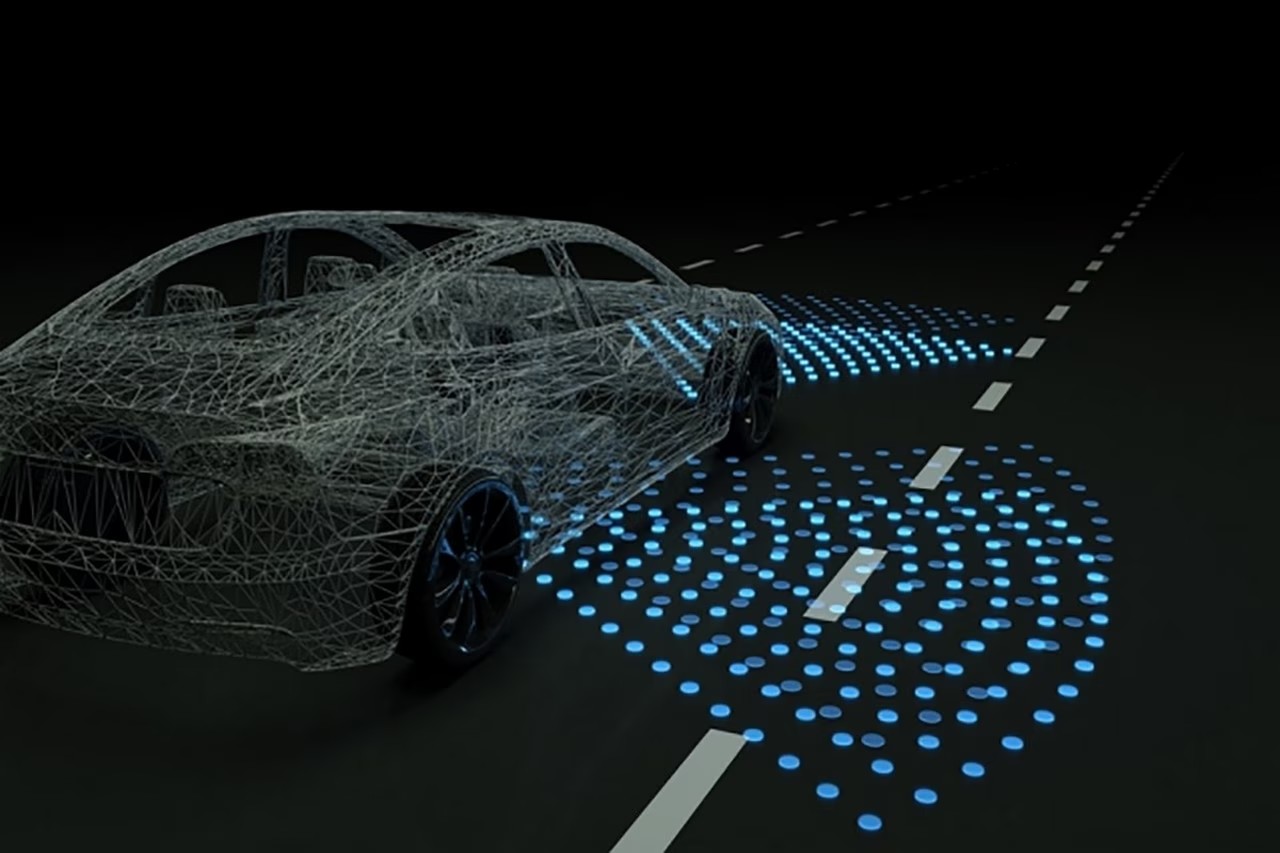
Движок рендеринга отображает каждый пиксель как точку в 3D-облаке. Отображает глубину. Отображает расстояние. Отображает движение. Затем виртуальный автомобиль помещается в это цифровое пространство.
Именно здесь вступают в действие нейронные сети. Сверточные нейронные сети обрабатывают сцену. Вычисляют глубину резкости. Предсказывают, как каждый объект будет двигаться относительно автомобиля. Система синтезирует новые траектории на основе этой информации. Речь идет не просто о воспроизведении видео. Создается новый путь в 3D-пространстве.
Контроллер не подключен к реальному автомобилю. Он никогда не видел дороги. У него нет никаких знаний о том, как водят люди.
Этот процесс повторяется. Система создает реалистичные сцены на основе рассчитанных траекторий. Это не заранее записанные ассеты. Генерация происходит в реальном времени. Это позволяет создавать бесконечные вариации. Можно изменить погоду. Можно изменить освещение. Можно изменить поведение других виртуальных агентов. Все это на основе исходных записей.
Слепое образование
Цель ИИ-водителей проста. Держаться полосы. Не врезаться.
Вот и все.
Поначалу ИИ ничего не знает о вождении. Он не знает, что делает руль. Он не знает, что означает светофор. Он работает в рамках базовых ограничений. Если происходит столкновение, система получает сигнал штрафа. Это обучение с подкреплением в действии.
Система учится методом проб и ошибок. После каждой неудачи эмулятор изменяет среду. Вводится новая переменная. Заставляет ИИ адаптироваться. Никакого руководства не предоставляется. Система дает обратную связь.
Модель завершает обучение после 10 000 километров симулированного вождения. Команда установила обученного «водителя» в реальный беспилотный автомобиль.
От пикселей к асфальту
Тестирование проводится не на контролируемом треке. Это реальные дороги. Автомобили ездят в беспрецедентных условиях. ИИ заранее не знает определенных улиц. Здесь нет геометрических шаблонов. Система полагается исключительно на навыки, полученные в «пустоте».
Это сработало.
Это прорывное событие. Впервые ИИ, обученный с помощью обучения с подкреплением в 100% виртуальной среде, был внедрен в физическое транспортное средство. Контроллер был «слеп» к реальному миру до критического момента.
Команда MIT создала не просто инструмент. Они представили метод. Разрыв между симуляцией и реальностью сокращается. Речь идет не о добавлении данных от людей. А о том, чтобы позволить машине учиться в цифровом песочнице.
Что дальше?
Следующий шаг очевиден. Текущие симуляции требуют учета множества переменных. Небо. Ночь. Солнце. Дождь. Снег. Команда хотела бы генерировать эти условия из одного файла траектории. Без необходимости снимать новые видео.
Также есть планы по внедрению сложных взаимодействий. Другие автомобили — не просто статичные препятствия. Их поведение становится непредсказуемым. Они будут реагировать.
Это исследование было опубликовано в журнале IEEE Robotics and Automation Letters. Команда MIT планирует в ближайшее время открыть исходный код Vista.
Это важно для энтузиастов, которые понимают разницу между сверточными слоями и трансформерными моделями. Мы вышли за фазу «что, если». Мы видим первые конкретные доказательства того, что синтетическое обучение может выжить в хаотичной реальности.
Этот автомобиль прошел тест. Он адаптировался.
Последуют ли за ним другие производители? Код уже идет. Методология доказана. Эра полностью синтетического обучения больше не является гипотезой. Она уже на дорогах.