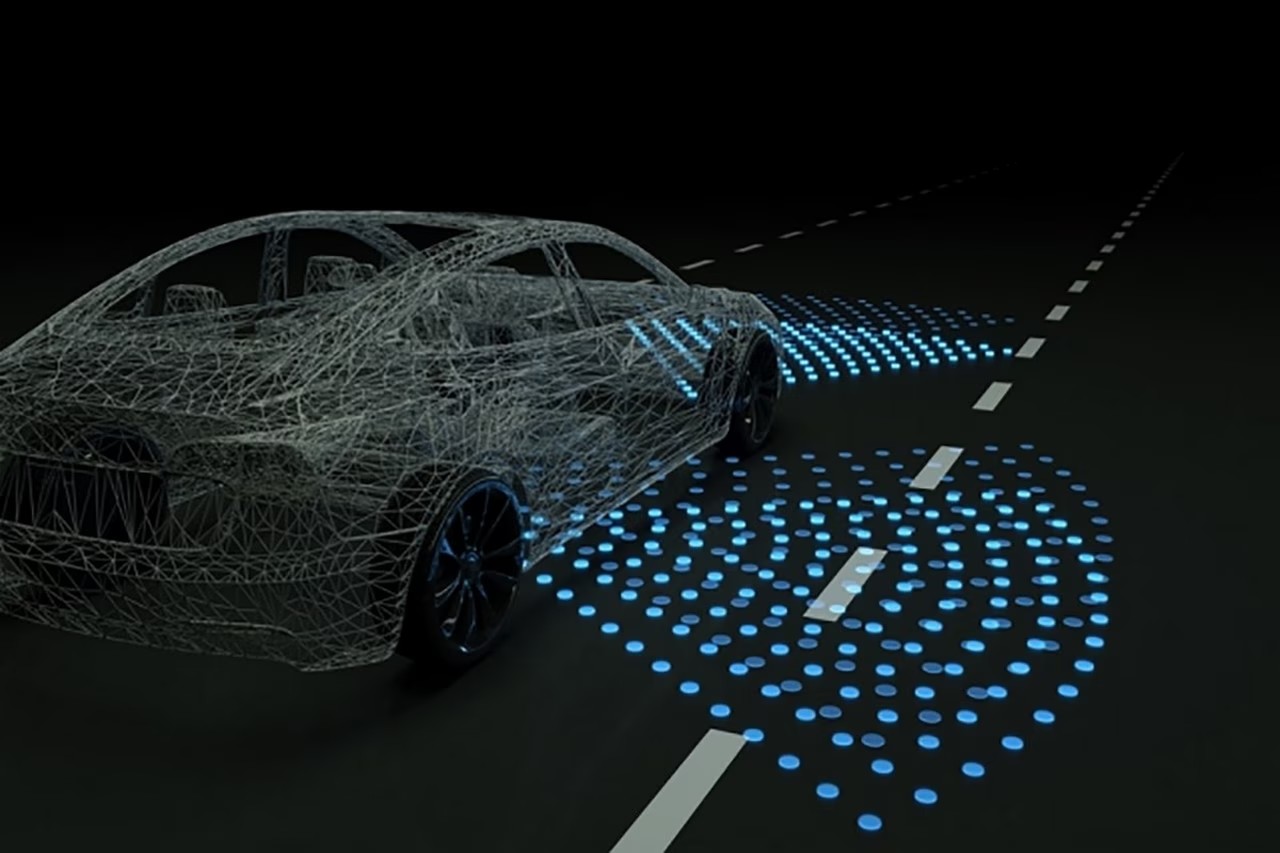
De Vista-simulator van #MIT bewijst dat versterkend leren werkt op echte wegen
Zelfrijdende autotraining kent grote blinde vlekken. De sector vertrouwt al jaren op gegevens die zijn verzameld van menselijke chauffeurs. Ideaal voor het dagelijks leven, zoals woon-werkverkeer en files. Maar als er iets misgaat, mislukt het catastrofaal. Je kunt een mens niet vragen om door een bijna-ongeval heen te rijden alleen maar om de machine te leren. We vragen mensen niet hun leven te riskeren om datapunten te verkrijgen. Dit laat een leemte achter. De ultieme edge-case. Dit is het moment waarop reflexen belangrijker worden dan het dagelijks leven.
Simulatie vult deze leemte op. Het creëert een oneindig variabele en gevaarlijke situatie die in werkelijkheid nooit zou voorkomen. Er is alleen één probleem. Tot nu toe zijn systemen die volledig op simulatoren zijn getraind er niet in geslaagd echte auto’s op echte wegen te besturen. Dit is een theoretische verkeersbrug.
De situatie is onlangs veranderd. Een team onderzoekers van het Massachusetts Institute of Technology (MIT) heeft een realistische simulator gebouwd genaamd Vista (Virtual Image Synthesis and Transformation for Autonomy ). Zij hebben ermee gereden.
Hoe Vista een oneindige realiteit creëert
Vista doet meer dan alleen afbeeldingen tekenen. Herbouw de natuurkunde. De groep begon met beelden uit de echte wereld. Dit is het anker. Maar de magie gebeurt tijdens de verwerking.
De rendering-engine geeft elke pixel weer als een 3D-puntenwolk. Kaart diepte. Kaart afstand. Het brengt beweging in kaart. Plaats vervolgens uw virtuele voertuig in deze digitale ruimte.
Dit is waar neurale netwerken het overnemen. Convolutionele neurale netwerken verwerken scène. Bereken de scherptediepte. Voorspel hoe elk object zal bewegen ten opzichte van de auto. Op basis van deze informatie synthetiseert het systeem nieuwe vliegroutes. Het gaat niet alleen om het afspelen van video’s. Maak een nieuw pad in de 3D-ruimte.
De controller is niet aan de auto zelf bevestigd. Het heeft de weg nog nooit gezien. Het heeft geen enkele kennis van hoe mensen rijden.
Dit proces herhaalt zich. Het systeem creëert realistische scènes op basis van berekende vliegroutes. Het is geen vooraf geregistreerd actief. Onmiddellijk gegenereerd. Dit maakt eindeloze variaties mogelijk. Je kunt het weer veranderen. Je kunt de verlichting veranderen. U kunt het gedrag van andere virtuele agenten wijzigen. Allemaal van de originele opnames.
Blind onderwijs
Het doel van AI-stuurprogramma’s is eenvoudig. Blijf in de rijstrook. Niet crashen.
dat is het.
In eerste instantie weet de AI niets van autorijden. Hij weet niet wat een wiel doet. Hij weet niet wat een stoplicht betekent. Werk binnen fundamentele beperkingen. Als je crasht, krijg je een strafsignaal. Dit is versterkend leren in actie.
Het systeem leert door vallen en opstaan. Na elke fout verandert de emulator de omgeving. Er wordt een nieuwe variabele geïntroduceerd. Dwing AI om zich aan te passen. Er wordt geen regelboek meegeleverd. Het geeft feedback.
Het model is voltooid na 10.000 kilometer gesimuleerd rijden. Het team installeerde een getrainde chauffeur in een echte zelfrijdende auto.
Van pixels tot bestrating
Testen is geen gecontroleerd traject. Dit is het juiste pad. Auto’s rijden in ongekende omgevingen. De AI kent bepaalde straten niet op voorhand. Er zijn geen geometrische patronen. Het is volledig gebaseerd op vaardigheden die in de leegte worden geleerd.
Het werkte.
Dit is een baanbrekend evenement. Dit is de eerste keer dat AI, getraind door versterkend leren in een 100% virtuele omgeving, in een fysiek voertuig wordt geïmplementeerd. De controller was tot het kritieke moment blind voor de echte wereld.
Het MIT-team heeft meer gebouwd dan alleen een tool. Ze presenteerden een methode. De kloof tussen simulatie en realiteit wordt kleiner. Het gaat niet om het toevoegen van menselijke data. Maar door de machine te laten leren in de digitale sandbox.
Wat gebeurt er daarna?
De volgende stap ligt voor de hand. Bij huidige simulaties moet rekening worden gehouden met verschillende variabelen. Lucht. nacht. zon. regen. sneeuw. Het team wil deze voorwaarden graag genereren vanuit één trajectbestand. Geen nieuw beeldmateriaal vereist.
Er zijn ook plannen om complexe interacties te introduceren. Andere voertuigen zijn niet alleen statische obstakels. Hun gedrag wordt onvoorspelbaar. Ze zullen reageren.
Dit onderzoek is gepubliceerd in IEEE Robotics and Automation Letters. Het MIT-team is van plan om binnenkort Vista te openen.
Dit is belangrijk voor hobbyisten die het verschil begrijpen tussen convolutionele lagen en transformatormodellen. Het is voorbij de ‘wat als’-fase. We zien het eerste concrete bewijs dat synthetische training een chaotische realiteit kan overleven.
Deze auto slaagt voor de test. Het paste zich aan.
Zullen andere fabrikanten dit voorbeeld volgen? De code komt eraan. De methodiek is bewezen. Het tijdperk van puur synthetische training is niet langer een hypothese. Het is onderweg.