Il simulatore Vista del #MIT dimostra che l’apprendimento per rinforzo funziona su strade reali
La formazione sulle auto a guida autonoma presenta grandi punti ciechi. L’industria fa affidamento da anni sui dati raccolti dai guidatori umani. Ideale per la vita di tutti i giorni, come pendolari e ingorghi. Ma quando le cose vanno male, fallisce in modo catastrofico. Non puoi chiedere a un essere umano di guidare in un incidente sfiorato solo per insegnare alla macchina. Non stiamo chiedendo alle persone di rischiare la vita per ottenere punti dati. Ciò lascia un vuoto. Il caso limite definitivo. Questo è il momento in cui i riflessi diventano più importanti della vita quotidiana.
La simulazione colma questa lacuna. Crea una situazione infinitamente variabile e pericolosa che non accadrebbe mai nella realtà. C’è solo un problema. Fino ad ora, i sistemi addestrati interamente su simulatori non sono riusciti a guidare auto reali su strade reali. Questo è un ponte stradale teorico.
La situazione è cambiata di recente. Un team di ricercatori del Massachusetts Institute of Technology (MIT) ha costruito un simulatore realistico chiamato Vista (Virtual Image Synthesis and Transformation for Autonomy ). L’hanno guidato.
Come Vista crea una realtà infinita
Vista non si limita a disegnare grafica. Ricostruire la fisica. Il gruppo ha iniziato con riprese del mondo reale. Questa è l’ancora. Ma la magia avviene durante la lavorazione.
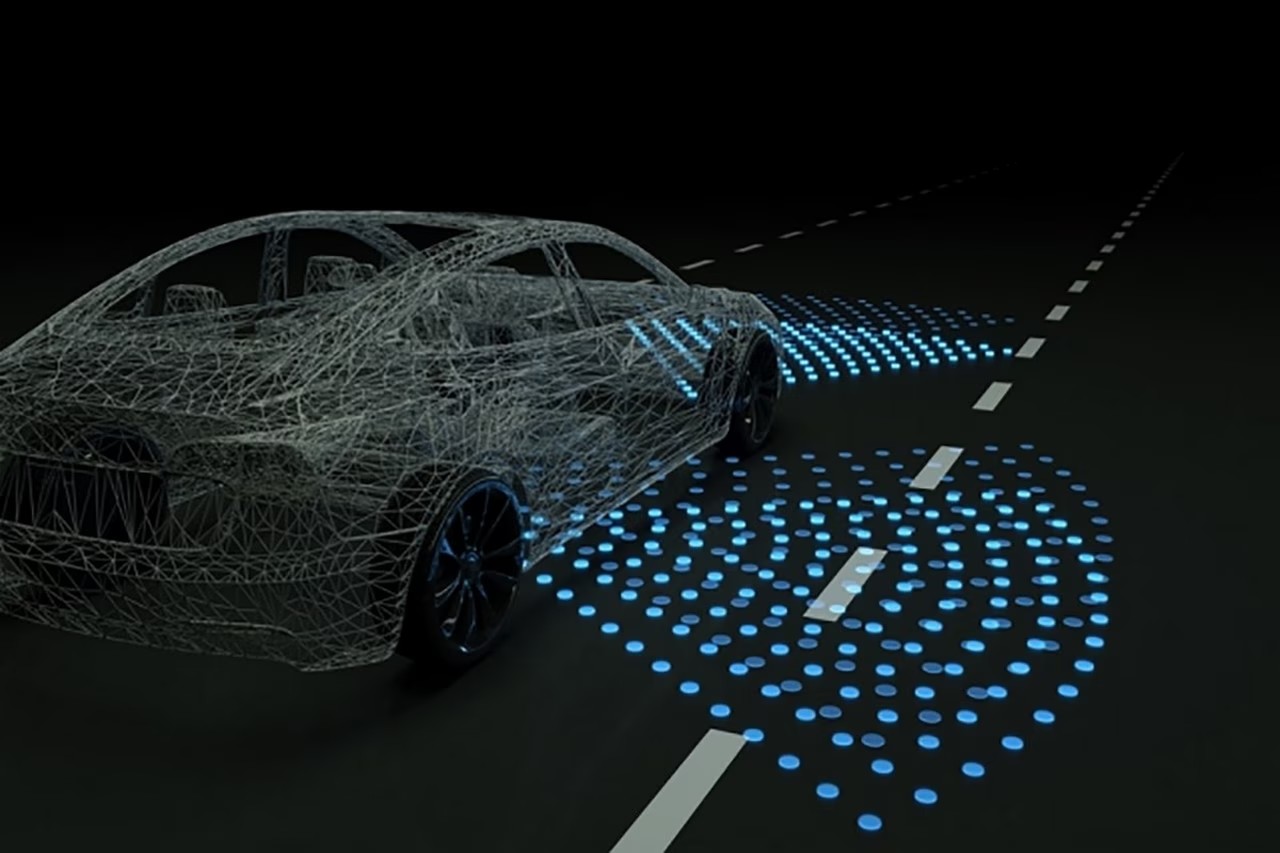
Il motore di rendering esegue il rendering di ciascun pixel come una nuvola di punti 3D. Profondità della mappa. Distanza della mappa. Mappa il movimento. Quindi rilascia il tuo veicolo virtuale in questo spazio digitale.
È qui che prendono il sopravvento le reti neurali. Scena di elaborazione delle reti neurali convoluzionali. Calcola la profondità di campo. Prevedi come si sposterà ciascun oggetto rispetto all’auto. Il sistema sintetizza nuove rotte di volo sulla base di queste informazioni. Non si tratta solo di riprodurre video. Crea un nuovo percorso nello spazio 3D.
Il controller non è collegato all’auto reale. Non ha mai visto la strada. Non ha alcuna conoscenza di come guidano gli esseri umani.
Questo processo si ripete. Il sistema crea scene realistiche basate su traiettorie di volo calcolate. Non è una risorsa preregistrata. Generato immediatamente. Ciò consente infinite variazioni. Puoi cambiare il tempo. Puoi cambiare l’illuminazione. Puoi modificare il comportamento di altri agenti virtuali. Tutto dalle registrazioni originali.
Educazione cieca
L’obiettivo dei conducenti AI è semplice. Rimani nella corsia. Non schiantarti.
questo è tutto.
All’inizio l’intelligenza artificiale non sa nulla della guida. Non sa cosa fa una ruota. Non sa cosa significhi un semaforo. Lavorare entro i limiti di base. Se cadi, ricevi un segnale di penalità. Questo è l’apprendimento per rinforzo in azione.
Il sistema impara attraverso tentativi ed errori. Dopo ogni errore, l’emulatore cambia l’ambiente. Viene introdotta una nuova variabile. Forza l’IA ad adattarsi. Non viene fornito un libro delle regole. Dà un feedback.
Il modello è completato dopo 10.000 chilometri di guida simulata. Il team ha installato un autista addestrato in una vera auto a guida autonoma.
Dai pixel al pavimento
Il testing non è un percorso controllato. Questa è la strada giusta. Le auto guidano in ambienti senza precedenti. L’IA non conosce in anticipo alcune strade. Non ci sono motivi geometrici. Si basa interamente su abilità apprese nel vuoto.
Ha funzionato.
Questo è un evento rivoluzionario. Questa è la prima volta che l’intelligenza artificiale addestrata tramite l’apprendimento per rinforzo in un ambiente virtuale al 100% viene implementata in un veicolo fisico. Il controllore è rimasto cieco rispetto al mondo reale fino al momento critico.
Il team del MIT ha creato più di un semplice strumento. Hanno presentato un metodo. Il divario tra simulazione e realtà si sta riducendo. Non si tratta di aggiungere dati umani. Ma lasciando che la macchina impari nella sandbox digitale.
Cosa succede dopo?
Il passo successivo è ovvio. Le simulazioni attuali richiedono la considerazione di diverse variabili. Cielo. notte. sole. piovere. nevicare. Il team vorrebbe generare queste condizioni da un singolo file di traiettoria. Non sono necessarie nuove riprese.
Ci sono anche piani per introdurre interazioni complesse. Gli altri veicoli non sono solo ostacoli statici. Il loro comportamento diventa imprevedibile. Reagiranno.
Questa ricerca è stata pubblicata su IEEE Robotics and Automation Letters. Il team del MIT prevede di rendere presto Vista open source.
Questo è importante per gli hobbisti che comprendono la differenza tra strati convoluzionali e modelli di trasformatori. Va oltre la fase “e se”. Stiamo assistendo alla prima prova concreta che l’allenamento sintetico può sopravvivere a una realtà caotica.
Questa vettura supera il test. Si è adattato.
Gli altri produttori seguiranno l’esempio? Il codice sta arrivando. La metodologia è provata. L’era dell’allenamento puramente sintetico non è più un’ipotesi. È sulla strada.