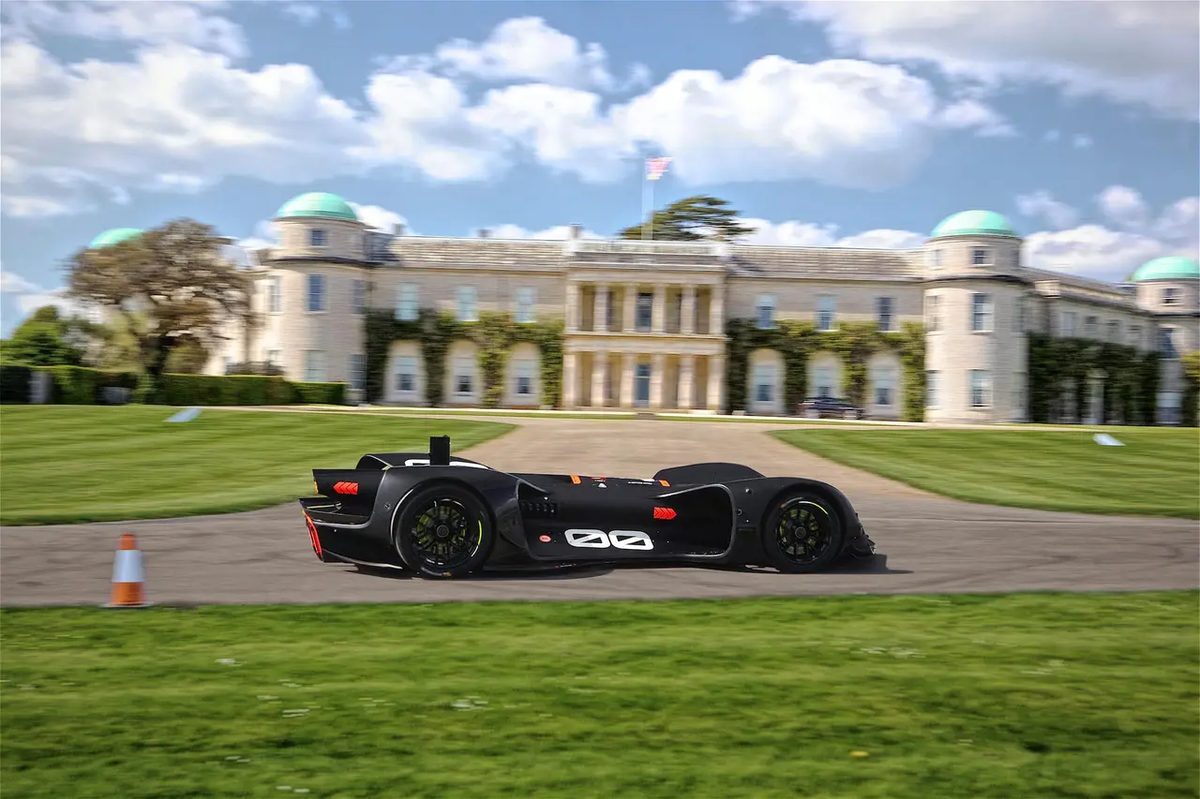
Il DevBot di #Roborace scala il Monte Goodwood senza conducente
C’è una linea sottile tra una bella demo tecnica e un legittimo test di progettazione. Roborace ha appena attraversato.
Il team sta alzando la posta in gioco dopo che i piloti umani si sono confrontati con prototipi a guida autonoma chiamati DevBot durante i fine settimana di gara di Formula E. Hanno portato la versione finale della Robocar al Goodwood Festival of Speed in Gran Bretagna. Le date sono 12.-15. Luglio.
Questo è più di un semplice display parcheggiato. Le auto competono.
La Goodwood Hill Climb è lunga 1,8 chilometri. Anche se è breve, è un leggendario. Quest’anno ricorre il 25° anniversario del festival. Qui le icone di oggi incontrano le macchine storiche. L’anno scorso Roborace ha presentato al pubblico la sua robocar, ma è rimasta ferma. Quest’anno in pista circola addirittura un prototipo elettrico.
Problemi di navigazione a Goodwood
Le sfide qui sono reali. Le tracce sono molto strette. è complicato. C’è un lungo tratto coperto di alberi.
Un normale GPS non risolverà questo problema. In queste condizioni, il segnale viene indebolito o deviato troppo per ottenere un’elevata precisione. Roborace deve puntare su altro.
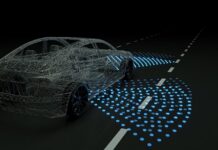
Lidar. Fotocamere. Sensori incorporati.
Questi sistemi inseriscono i dati direttamente negli algoritmi che controllano l’auto. Nessun essere umano nel giro. Non c’è il telecomando. Solo codici e sensori potrebbero essere tutto ciò che serve per far raggiungere a un’auto elettrica velocità elevate sulle strette strade della Gran Bretagna. Questa è la prima volta per Goodwood.
Gli spettatori avranno una visione unica di questo esperimento. Nello stand Roborace è stato installato un visore VR. Puoi osservare la guida come se fossi nella cabina di pilotaggio. Rimuove la prospettiva del pubblico e ti inserisce nel processo decisionale della macchina.
Perché è importante? Perché dimostrare l’autonomia su un tracciato cittadino è più difficile che su un tracciato chiuso. C’è meno spazio per gli errori. Le variabili sono più complicate.
Se i sensori possono reagire alle ombre e alle curve strette, possono fornire un’idea di dove potrebbero andare le autovetture. Se falliscono, sappiamo esattamente dove fallisce la tecnologia attuale.
I risultati ci dicono molto sulla differenza tra i test di laboratorio e la guida reale. Vediamo se l’algoritmo riesce ad analizzare un circuito da corsa di 25 anni senza intuito.
L’orologio inizia il 12 luglio.