Es gibt einen schmalen Grat zwischen einer schönen technischen Demo und einem legitimen Designtest. Roborace ist gerade überquert.
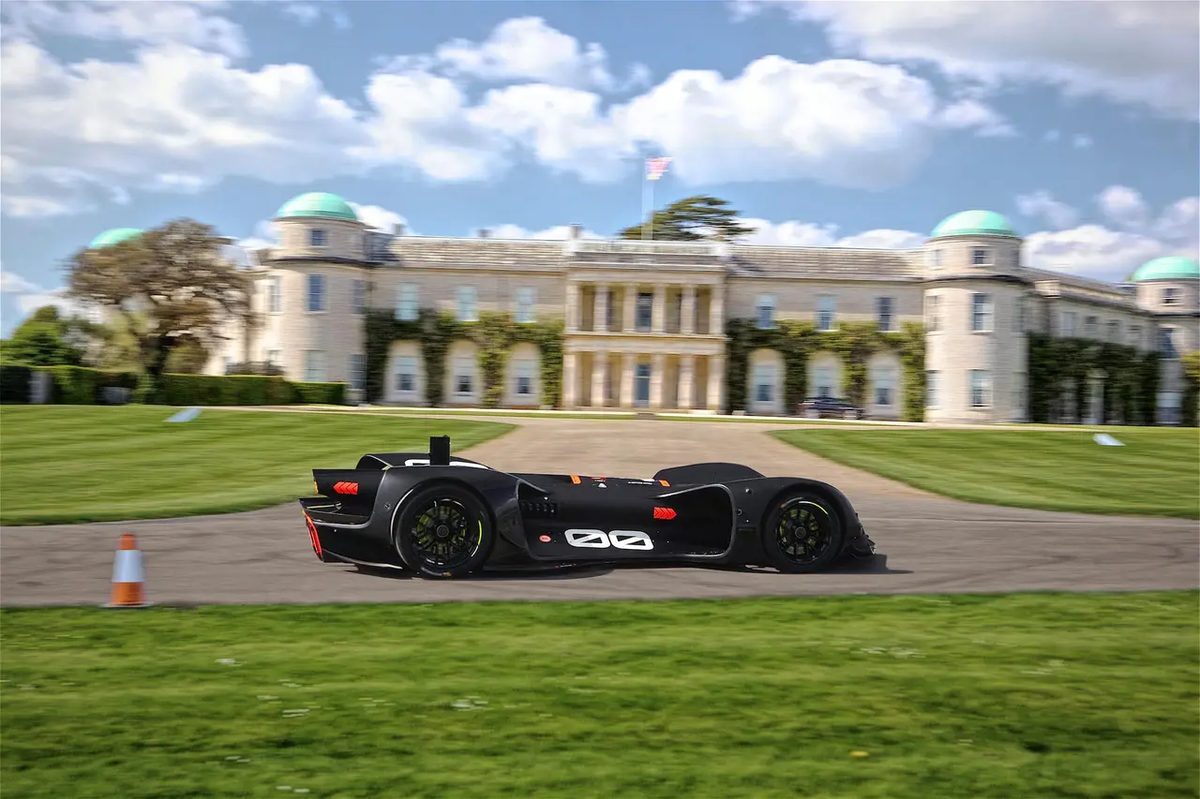
Das Team erhöht den Einsatz, nachdem menschliche Fahrer an Formel-E-Rennwochenenden gegen selbstfahrende Prototypen namens DevBots antreten. Sie brachten die endgültige Version des Robocar zum Goodwood Festival of Speed in Großbritannien. Die Termine sind 12.-15. Juli.
Dies ist mehr als nur eine geparkte Anzeige. Autos konkurrieren.
Der Goodwood Hill Climb ist 1,8 Kilometer lang. Obwohl es kurz ist, ist es legendär. In diesem Jahr jährt sich das Festival zum 25. Mal. Hier treffen die Ikonen von heute auf historische Maschinen. Letztes Jahr stellte Roborace sein Robocar der Öffentlichkeit vor, aber es blieb dabei. In diesem Jahr läuft tatsächlich ein Elektro-Prototyp auf der Strecke.
Navigationsprobleme in Goodwood
Die Herausforderungen hier sind real. Die Spuren sind sehr schmal. Es ist kompliziert. Es gibt einen langen Abschnitt, der mit Bäumen bedeckt ist.
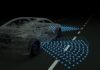
Ein normales GPS wird dieses Problem nicht lösen. Unter diesen Bedingungen wird das Signal zu stark geschwächt oder driftet, um eine hohe Genauigkeit zu erreichen. Roborace muss sich auf etwas anderes verlassen.
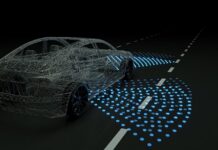
Lidars. Kameras. Eingebettete Sensoren.
Diese Systeme speisen die Daten direkt in die Algorithmen ein, die das Auto steuern. Kein Mensch auf dem Laufenden. Es gibt keine Fernbedienung. Nur Code und Sensoren könnten alles sein, was nötig ist, um ein Elektroauto auf den engen Straßen Großbritanniens auf hohe Geschwindigkeiten zu bringen. Dies ist eine Premiere für Goodwood.
Den Zuschauern bietet sich ein einzigartiger Einblick in dieses Experiment. Am Roborace-Stand wurde ein VR-Headset installiert. Sie können die Fahrt beobachten, als wären Sie im Cockpit. Es entfernt die Zuschauerperspektive und versetzt Sie in den Entscheidungsprozess der Maschine.
Warum ist das wichtig? Denn die Autonomie auf einer Straßenstrecke zu beweisen ist schwieriger als auf einer abgesperrten Strecke. Es gibt weniger Spielraum für Fehler. Variablen sind komplizierter.
Wenn die Sensoren auf Schatten und enge Kurven reagieren können, können sie einen Ausblick darauf geben, wohin Pkw als Nächstes fahren könnten. Wenn sie versagen, wissen wir genau, wo die aktuelle Technologie versagt.
Die Ergebnisse verraten uns viel über den Unterschied zwischen Labortests und echtem Fahren. Mal sehen, ob der Algorithmus eine 25 Jahre alte Rennstrecke ohne Intuition analysieren kann.
Die Uhr beginnt am 12. Juli.