Der Vista-Simulator von #MIT beweist, dass Reinforcement Learning auf echten Straßen funktioniert
Beim Training für selbstfahrende Autos gibt es große tote Winkel. Die Branche verlässt sich seit Jahren auf Daten, die von menschlichen Fahrern gesammelt werden. Ideal für den Alltag, wie Pendeln und Staus. Aber wenn etwas schief geht, scheitert es katastrophal. Man kann einen Menschen nicht bitten, durch einen Beinaheunfall zu fahren, nur um es der Maschine beizubringen. Wir verlangen nicht, dass Menschen ihr Leben riskieren, um Datenpunkte zu erhalten. Das hinterlässt eine Lücke. Das ultimative Edge-Case. Dies ist der Moment, in dem Reflexe wichtiger werden als das tägliche Leben.
Simulation füllt diese Lücke. Es entsteht eine unendlich variable und gefährliche Situation, die in der Realität niemals eintreten würde. Es gibt nur ein Problem. Bisher konnten Systeme, die vollständig auf Simulatoren trainiert wurden, keine echten Autos auf echten Straßen fahren. Dies ist eine theoretische Verkehrsbrücke.
Die Situation hat sich in letzter Zeit geändert. Ein Forscherteam des Massachusetts Institute of Technology (MIT) hat einen realistischen Simulator namens Vista (Virtual Image Synthesis and Transformation for Autonomy ) gebaut. Sie sind damit gefahren.
Wie Vista eine unendliche Realität schafft
Vista kann mehr als nur Grafiken zeichnen. Bauen Sie die Physik neu auf. Die Gruppe begann mit Filmmaterial aus der realen Welt. Das ist der Anker. Aber die Magie entsteht während der Verarbeitung.
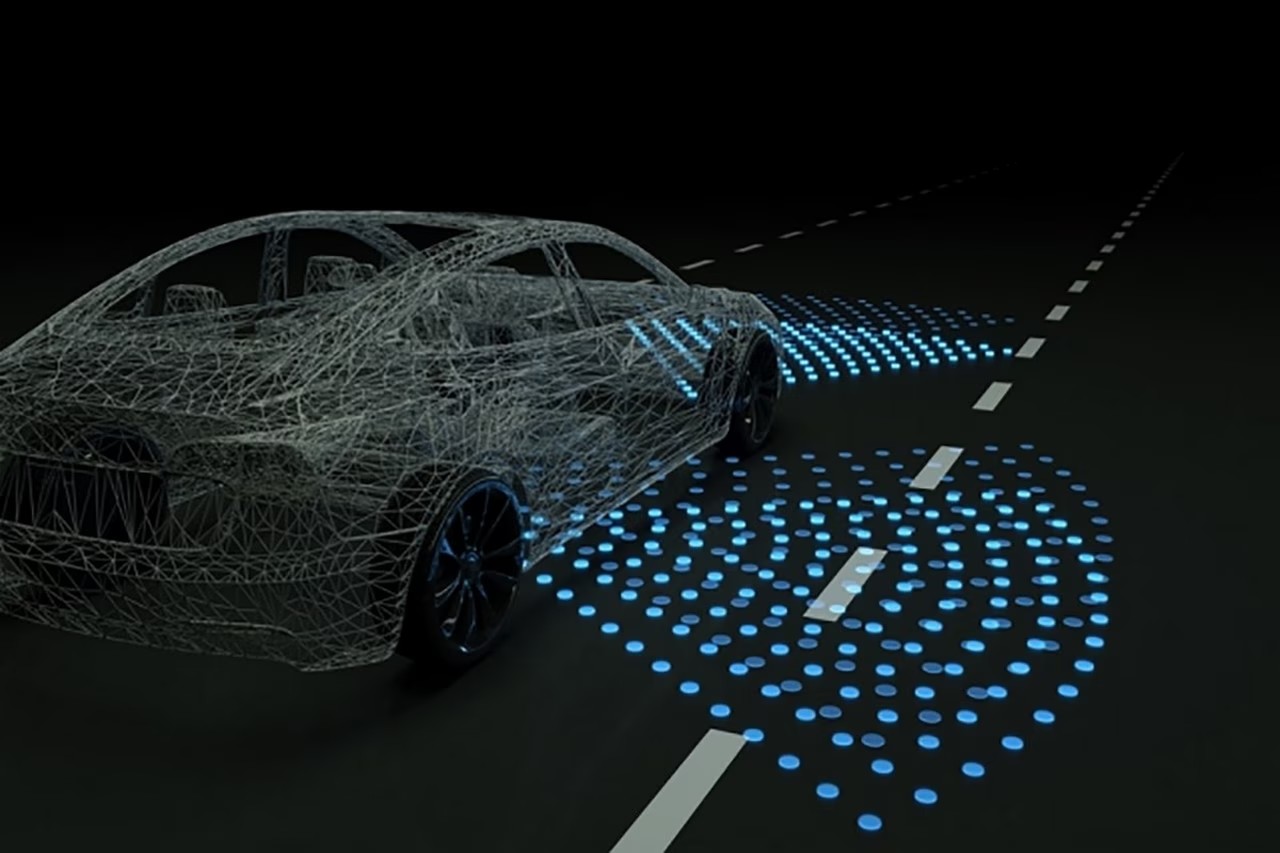
Die Rendering-Engine rendert jedes Pixel als 3D-Punktwolke. Kartentiefe. Kartenentfernung. Es bildet Bewegungen ab. Dann stellen Sie Ihr virtuelles Fahrzeug in diesen digitalen Raum.
Hier kommen neuronale Netze ins Spiel. Verarbeitungsszene für Faltungs-Neuronale Netze. Berechnen Sie die Schärfentiefe. Sagen Sie voraus, wie sich jedes Objekt relativ zum Auto bewegen wird. Basierend auf diesen Informationen synthetisiert das System neue Flugrouten. Es geht nicht nur um das Abspielen von Videos. Erstellen Sie einen neuen Pfad im 3D-Raum.
Der Controller ist nicht am tatsächlichen Fahrzeug befestigt. Es hat die Straße noch nie gesehen. Es hat keinerlei Wissen darüber, wie Menschen fahren.
Dieser Vorgang wiederholt sich. Das System erstellt realistische Szenen auf Basis berechneter Flugrouten. Es handelt sich nicht um ein vorab aufgezeichnetes Asset. Sofort generiert. Dies ermöglicht endlose Variationen. Sie können das Wetter ändern. Sie können die Beleuchtung ändern. Sie können das Verhalten anderer virtueller Agenten ändern. Alles aus den Originalaufnahmen.
Blindenerziehung
Das Ziel von KI-Fahrern ist einfach. Bleiben Sie auf der Spur. Nicht abstürzen.
das ist es.
Vom Autofahren hat die KI zunächst keine Ahnung. Es weiß nicht, was ein Rad tut. Es weiß nicht, was eine Ampel bedeutet. Arbeiten Sie innerhalb grundlegender Einschränkungen. Wenn Sie stürzen, erhalten Sie ein Strafsignal. Das ist bestärkendes Lernen in Aktion.
Das System lernt durch Versuch und Irrtum. Nach jedem Fehler ändert der Emulator die Umgebung. Eine neue Variable wird eingeführt. KI zur Anpassung zwingen. Ein Regelbuch wird nicht mitgeliefert. Es gibt Feedback.
Das Modell ist nach 10.000 Kilometern simulierter Fahrt fertiggestellt. Das Team installierte einen ausgebildeten Fahrer in einem echten selbstfahrenden Auto.
Von Pixeln bis zum Bürgersteig
Das Testen ist keine kontrollierte Strecke. Das ist der richtige Weg. Autos fahren in noch nie dagewesenen Umgebungen. Die KI kennt bestimmte Straßen nicht im Voraus. Es gibt keine geometrischen Muster. Es basiert ausschließlich auf Fähigkeiten, die im Nichts erlernt wurden.
Es hat funktioniert.
Dies ist ein bahnbrechendes Ereignis. Dies ist das erste Mal, dass KI, die durch Reinforcement Learning in einer 100 % virtuellen Umgebung trainiert wurde, in einem physischen Fahrzeug implementiert wurde. Der Controller war bis zum kritischen Moment blind für die reale Welt.
Das MIT-Team hat mehr als nur ein Tool entwickelt. Sie stellten eine Methode vor. Die Kluft zwischen Simulation und Realität schließt sich. Es geht nicht darum, menschliche Daten hinzuzufügen. Sondern indem man die Maschine in der digitalen Sandbox lernen lässt.
Was passiert als nächstes?
Der nächste Schritt liegt auf der Hand. Aktuelle Simulationen erfordern die Berücksichtigung mehrerer Variablen. Himmel. Nacht. Sonne. Regen. Schnee. Das Team möchte diese Bedingungen aus einer einzigen Trajektoriendatei generieren. Es ist kein neues Filmmaterial erforderlich.
Auch die Einführung komplexer Interaktionen ist geplant. Andere Fahrzeuge sind nicht nur statische Hindernisse. Ihr Verhalten wird unvorhersehbar. Sie werden reagieren.
Diese Forschung wurde in IEEE Robotics and Automation Letters veröffentlicht. Das MIT-Team plant, Vista bald als Open Source zu veröffentlichen.
Dies ist wichtig für Bastler, die den Unterschied zwischen Faltungsschichten und Transformatormodellen verstehen. Es geht über die „Was wäre wenn“-Phase hinaus. Wir sehen die ersten konkreten Beweise dafür, dass synthetisches Training eine chaotische Realität überleben kann.
Dieses Auto besteht den Test. Es hat sich angepasst.
Werden andere Hersteller nachziehen? Der Code kommt. Die Methodik ist bewährt. Die Ära des rein synthetischen Trainings ist keine Hypothese mehr. Es liegt auf der Straße.