Szkolenie z jazdy samochodem autonomicznym wiąże się z dużymi martwymi punktami. Branża od lat opiera się na danych zbieranych od prawdziwych kierowców. Jest to idealne rozwiązanie w codziennych sytuacjach, takich jak dojazdy do pracy i korki. Kiedy jednak coś pójdzie nie tak, system ulegnie katastrofalnej awarii. Nie możesz poprosić kogoś, żeby pojechał, żeby nauczył się jeździć samochodem. Nie prosimy ludzi, aby ryzykowali życie, aby zdobyć więcej punktów danych. To pozostawia lukę. Wyjątkowe etui Edge. To moment, w którym odruchy stają się ważniejsze niż codzienne doświadczenia.
Symulacja wypełnia tę lukę. Tworzy nieskończenie zmienne i niebezpieczne sytuacje, które nigdy nie miałyby miejsca w rzeczywistości. Jest tylko jeden problem. Do tej pory systemy trenowane wyłącznie w symulatorach nie były w stanie prowadzić prawdziwych samochodów po prawdziwych drogach. Było to teoretyczne połączenie komunikacyjne.
Sytuacja uległa ostatnio zmianie. Grupa badaczy z Massachusetts Institute of Technology (MIT) stworzyła realistyczny symulator o nazwie Vista (Wirtualna synteza i transformacja obrazu na rzecz autonomii – Wirtualna synteza i transformacja obrazu na rzecz autonomii). Przetestowali to.
Jak Vista tworzy nieskończoną rzeczywistość
Vista potrafi więcej niż tylko renderuje grafikę. Odtwarza fizykę. Grupa zaczęła od rzeczywistego materiału wideo. To jest podstawa. Ale magia dzieje się podczas przetwarzania.
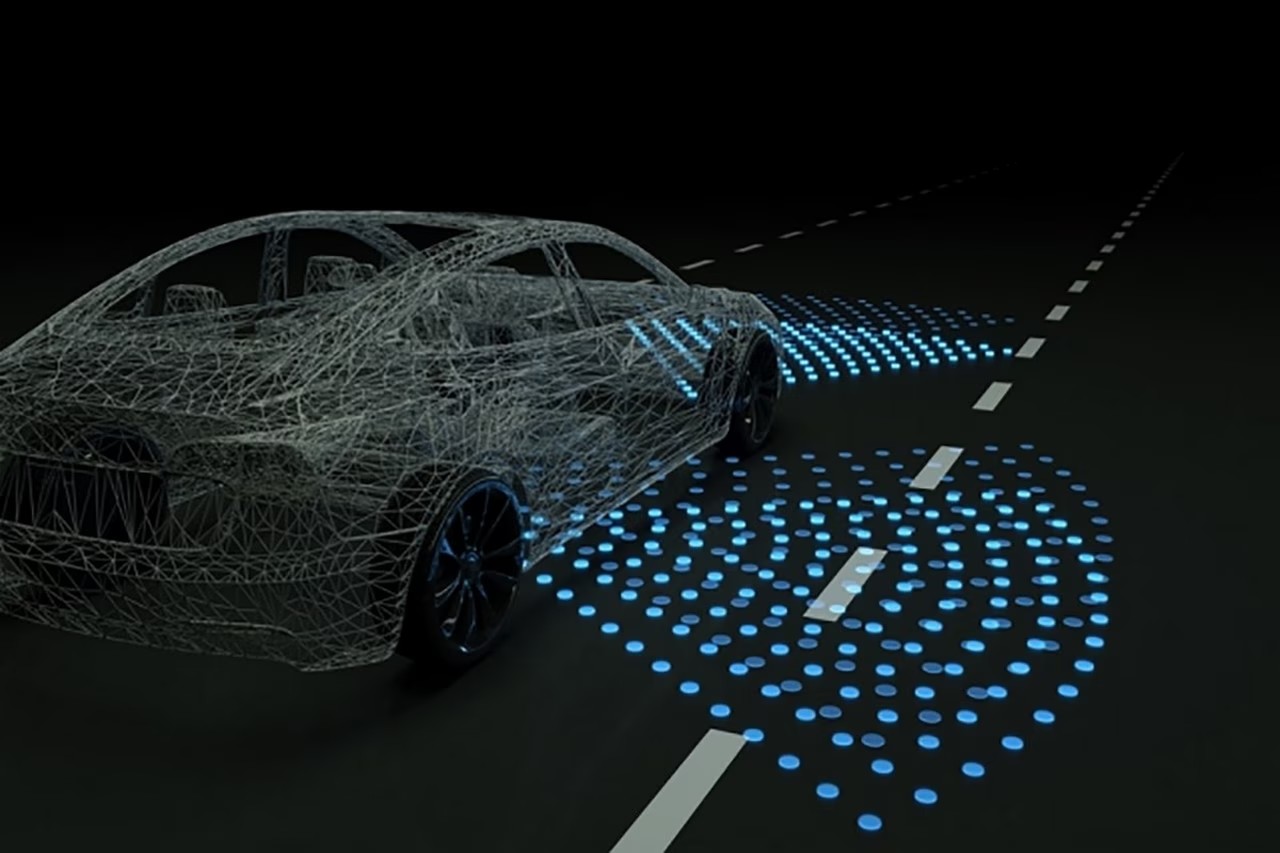
Silnik renderujący renderuje każdy piksel jako punkt w chmurze 3D. Wyświetla głębokość. Wyświetla odległość. Wyświetla ruch. Wirtualny samochód jest następnie umieszczany w tej cyfrowej przestrzeni.
Tutaj z pomocą przychodzą sieci neuronowe. Splotowe sieci neuronowe przetwarzają scenę. Oblicz głębię ostrości. Przewiduj, jak każdy obiekt będzie się poruszał względem samochodu. Na podstawie tych informacji system syntezuje nowe trajektorie. Nie chodzi tylko o odtwarzanie filmów. W przestrzeni 3D tworzona jest nowa ścieżka.
Kontroler nie jest podłączony do prawdziwego samochodu. Nigdy nie widział drogi. Nie ma zielonego pojęcia o tym, jak ludzie jeżdżą.
Ten proces się powtarza. System tworzy realistyczne sceny na podstawie obliczonych trajektorii. Nie są to aktywa wcześniej zarejestrowane. Generowanie odbywa się w czasie rzeczywistym. Pozwala to na nieskończoną liczbę odmian. Możesz zmienić pogodę. Możesz zmienić oświetlenie. Możesz zmienić zachowanie innych wirtualnych agentów. Wszystko to w oparciu o oryginalne nagrania.
Edukacja dla niewidomych
Cel sterowników AI jest prosty. Pozostań na pasie. Nie rozbijaj się.
To wszystko.
Na początku sztuczna inteligencja nie ma pojęcia o jeździe. Nie wie, do czego służy kierownica. Nie wie, co oznacza sygnalizacja świetlna. Działa w ramach podstawowych ograniczeń. W przypadku kolizji system otrzymuje sygnał kary. To uczenie się przez wzmacnianie w działaniu.
System uczy się metodą prób i błędów. Po każdej awarii emulator zmienia środowisko. Wprowadzono nową zmienną. Zmusza sztuczną inteligencję do adaptacji. Nie podano żadnych wskazówek. System przekazuje informację zwrotną.
Model kończy szkolenie po przejechaniu 10 000 kilometrów symulowanej jazdy. Zespół zainstalował przeszkolonego „kierowcę” w prawdziwym samochodzie autonomicznym.
Od pikseli do asfaltu
Testów nie przeprowadza się na kontrolowanym torze. To są prawdziwe drogi. Samochody jeżdżą w niespotykanych dotąd warunkach. Sztuczna inteligencja nie zna z góry niektórych ulic. Nie ma tu żadnych wzorów geometrycznych. System opiera się wyłącznie na umiejętnościach nabytych w „pustce”.
To zadziałało.
To przełomowe wydarzenie. To pierwszy raz, kiedy sztuczna inteligencja wykorzystująca uczenie się przez wzmacnianie w 100% wirtualnym środowisku została zaimplementowana w fizycznym pojeździe. Kontroler aż do krytycznego momentu był „ślepy” na świat rzeczywisty.
Zespół MIT stworzył coś więcej niż tylko narzędzie. Zaprezentowali metodę. Przepaść między symulacją a rzeczywistością się zmniejsza. Tu nie chodzi o dodawanie danych od ludzi. Chodzi o umożliwienie maszynie uczenia się w cyfrowej piaskownicy.
Co dalej?
Następny krok jest oczywisty. Obecne symulacje wymagają uwzględnienia wielu zmiennych. Niebo. Noc. Słoneczny. Deszcz. Śnieg. Zespół chciałby wygenerować te warunki na podstawie pojedynczego pliku trajektorii. Bez konieczności tworzenia nowych filmów.
W planach jest także wprowadzenie złożonych interakcji. Inne samochody to nie tylko statyczne przeszkody. Ich zachowanie staje się nieprzewidywalne. Zareagują.
Wyniki badania opublikowano w czasopiśmie IEEE Robotics and Automation Letters. Zespół MIT planuje wkrótce otworzyć system Vista.
Jest to ważne dla entuzjastów, którzy rozumieją różnicę między warstwami splotowymi a modelami transformatorów. Wyszliśmy poza fazę „co jeśli”. Widzimy pierwszy konkretny dowód na to, że uczenie się syntetyczne może przetrwać w chaotycznej rzeczywistości.
To auto zdało egzamin. Dostosował się.
Czy inni producenci pójdą ich śladem? Kod jest już w trakcie realizacji. Metodologia jest sprawdzona. Era w pełni syntetycznego uczenia się nie jest już hipotezą. Jest już na drogach.