Trénink v autonomním voze má velká slepá místa. Průmysl spoléhá na data shromážděná od skutečných řidičů po celá léta. To je ideální pro každodenní situace, jako je dojíždění a dopravní zácpy. Ale když se něco pokazí, systém katastrofálně selže. Nemůžete po člověku chtít, aby řídil skoro miss, aby se naučil auto. Nežádáme lidi, aby riskovali své životy, aby získali více datových bodů. Tím zůstává mezera. Unikátní okrajové pouzdro. To je okamžik, kdy se reflexy stávají důležitějšími než každodenní zkušenost.
Tuto mezeru vyplňuje simulace. Vytváří nekonečně proměnlivé a nebezpečné situace, které by ve skutečnosti nikdy nenastaly. Je tu jen jeden problém. Až dosud systémy trénované výhradně na simulátorech nebyly schopny řídit skutečná auta na skutečných silnicích. Jednalo se o teoretické dopravní spojení.
Situace se nedávno změnila. Skupina výzkumníků z Massachusetts Institute of Technology (MIT) vytvořila realistický simulátor s názvem Vista (Virtual Image Synthesis and Transformation for Autonomy – Virtual Image Synthesis and Transformation for Autonomy). Testovali to.
Jak Vista vytváří nekonečnou realitu
Vista umí víc než jen vykreslovat grafiku. Obnovuje fyziku. Skupina začala skutečnými videozáznamy. To je základ. Ale kouzlo se děje během zpracování.
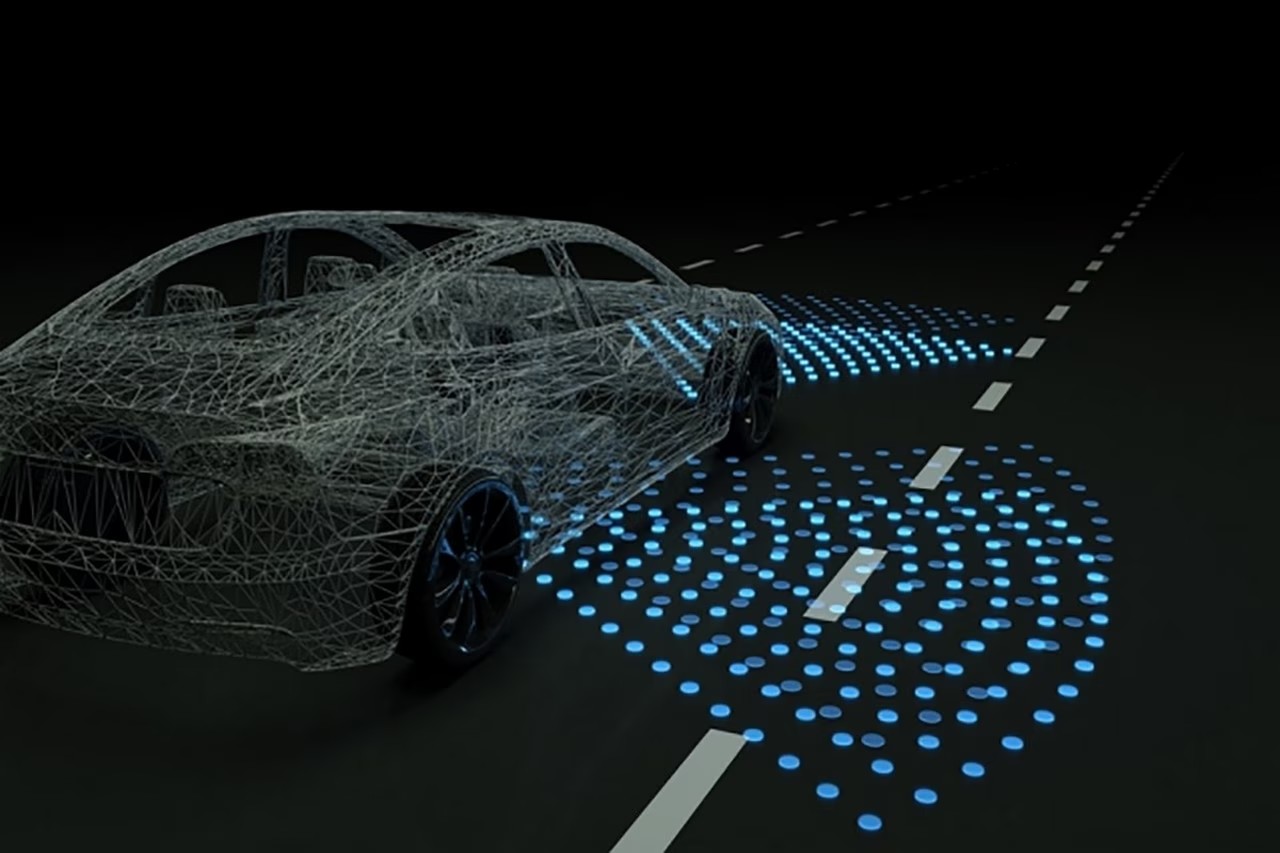
Vykreslovací modul vykreslí každý pixel jako bod v 3D oblaku. Zobrazuje hloubku. Zobrazuje vzdálenost. Zobrazuje pohyb. Virtuální vůz je pak umístěn do tohoto digitálního prostoru.
Zde vstupují do hry neuronové sítě. Konvoluční neuronové sítě zpracovávají scénu. Vypočítejte hloubku ostrosti. Předvídejte, jak se budou jednotlivé předměty pohybovat vzhledem k autu. Systém na základě těchto informací syntetizuje nové trajektorie. Nejde jen o přehrávání videí. Ve 3D prostoru se vytvoří nová cesta.
Ovladač není připojen ke skutečnému vozu. Nikdy neviděl cestu. Nemá žádné znalosti o tom, jak lidé jezdí.
Tento proces se opakuje. Systém vytváří realistické scény na základě vypočítaných trajektorií. Nejedná se o předem zaznamenaná aktiva. Generování probíhá v reálném čase. To umožňuje nekonečné variace. Můžete změnit počasí. Můžete změnit osvětlení. Můžete změnit chování ostatních virtuálních agentů. To vše je založeno na originálních nahrávkách.
Slepé vzdělávání
Cíl AI ovladačů je jednoduchý. Zůstaňte v jízdním pruhu. Nehavarujte.
To je vše.
Zpočátku AI o řízení nic neví. Neví, co dělá volant. Neví, co znamená semafor. Funguje v rámci základních omezení. Pokud dojde ke kolizi, systém obdrží signál penalizace. Toto je posilovací učení v akci.
Systém se učí metodou pokus-omyl. Po každém selhání emulátor změní prostředí. Je zavedena nová proměnná. Přinutí AI se přizpůsobit. Není poskytován žádný návod. Systém poskytuje zpětnou vazbu.
Model absolvuje výcvik po 10 000 kilometrech simulované jízdy. Tým nainstaloval vyškoleného „řidiče“ do skutečného samořídícího vozu.
Od pixelů k asfaltu
Testování se neprovádí na řízené trati. To jsou skutečné cesty. Auta jezdí v bezprecedentních podmínkách. AI nezná určité ulice předem. Nejsou zde žádné geometrické vzory. Systém se opírá pouze o dovednosti získané v „prázdnotě“.
Fungovalo to.
Jedná se o průlomovou událost. Je to poprvé, co byla AI trénovaná pomocí posilovacího učení ve 100% virtuálním prostředí implementována do fyzického vozidla. Kontrolor byl až do kritického okamžiku „slepý“ ke skutečnému světu.
Tým MIT vytvořil více než jen nástroj. Prezentovali metodu. Propast mezi simulací a realitou se uzavírá. Nejde o přidávání dat od lidí. Jde o to nechat stroj učit se v digitálním pískovišti.
Co bude dál?
Další krok je zřejmý. Současné simulace vyžadují zohlednění mnoha proměnných. Nebe. Noc. Slunce. Déšť. Sněžení. Tým by rád vygeneroval tyto podmínky z jediného souboru trajektorie. Bez nutnosti natáčet nová videa.
Plánuje se také zavedení komplexních interakcí. Ostatní auta nejsou jen statické překážky. Jejich chování se stává nepředvídatelným. Budou reagovat.
Tento výzkum byl publikován v IEEE Robotics and Automation Letters. Tým MIT plánuje brzy otevřít systém Vista s otevřeným zdrojovým kódem.
To je důležité pro nadšence, kteří chápou rozdíl mezi konvolučními vrstvami a modely transformátorů. Posunuli jsme se za fázi „co kdyby“. Vidíme první konkrétní důkaz, že syntetické učení může přežít v chaotické realitě.
Toto auto prošlo testem. Přizpůsobil se.
Budou následovat další výrobci? Kód již probíhá. Metodika je osvědčená. Éra plně syntetického učení již není hypotézou. Už je to na silnicích.