Simulator Vista #MIT membuktikan bahwa pembelajaran penguatan bekerja di jalan nyata
Pelatihan mobil self-driving memiliki titik buta yang besar. Industri ini mengandalkan data yang dikumpulkan dari pengemudi manusia selama bertahun-tahun. Ideal untuk kehidupan sehari-hari, seperti perjalanan pulang pergi dan kemacetan lalu lintas. Namun ketika ada yang tidak beres, ia gagal total. Anda tidak bisa meminta manusia untuk melewati kejadian nyaris celaka hanya untuk mengajari mesinnya. Kami tidak meminta orang mempertaruhkan nyawanya demi mendapatkan poin data. Hal ini menyisakan kesenjangan. Kasus paling mutakhir. Ini adalah momen ketika refleks menjadi lebih penting daripada kehidupan sehari-hari.
Simulasi mengisi kesenjangan ini. Hal ini menciptakan situasi yang sangat bervariasi dan berbahaya yang tidak akan pernah terjadi dalam kenyataan. Hanya ada satu masalah. Hingga saat ini, sistem yang dilatih sepenuhnya menggunakan simulator telah gagal mengemudikan mobil sungguhan di jalan nyata. Ini adalah jembatan lalu lintas teoretis.
Situasi telah berubah baru-baru ini. Sebuah tim peneliti dari Massachusetts Institute of Technology (MIT) telah membangun simulator realistis yang disebut Vista (Virtual Image Synthesis and Transformation for Autonomy ). Mereka mengendarainya.
Bagaimana Vista menciptakan realitas tanpa batas
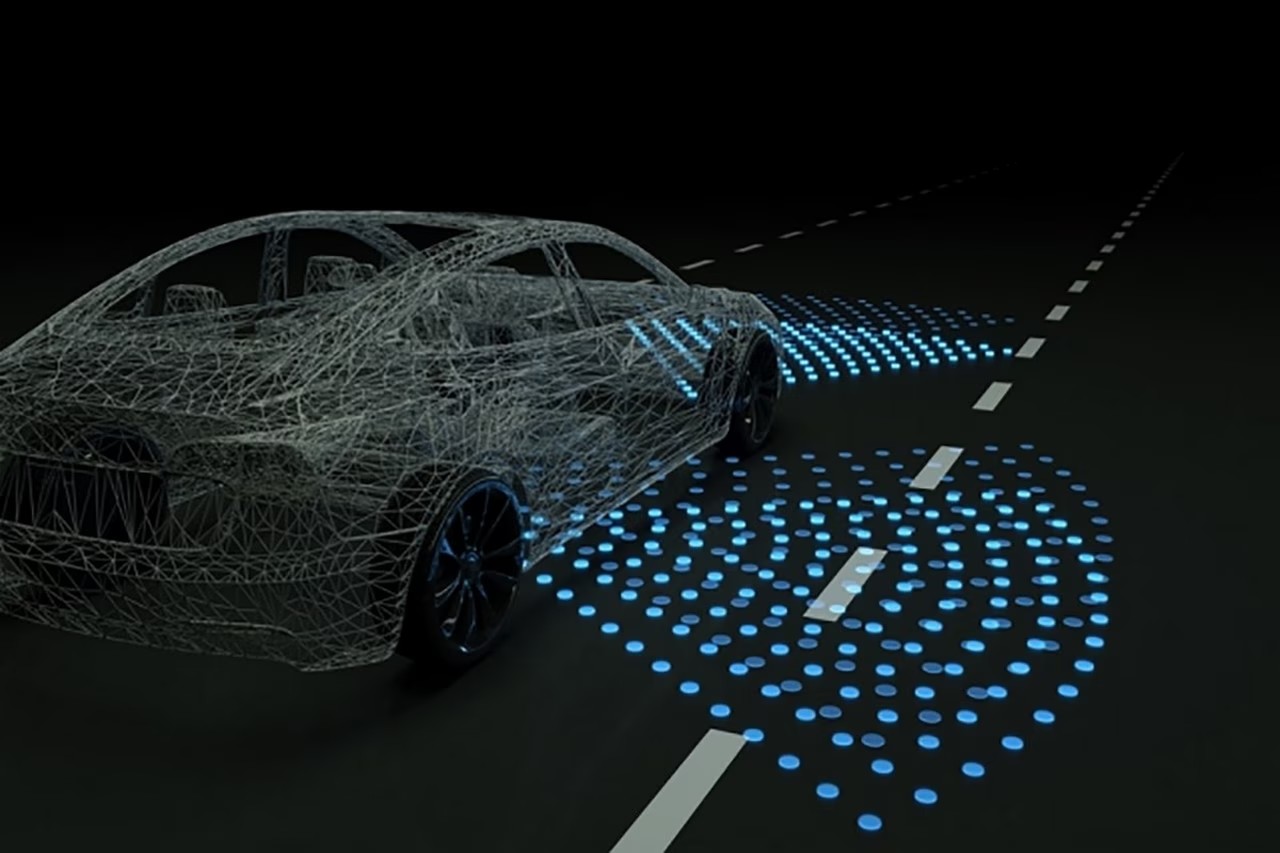
Vista melakukan lebih dari sekedar menggambar grafis. Bangun kembali fisika. Grup ini memulai dengan rekaman dunia nyata. Ini adalah jangkarnya. Namun keajaiban terjadi selama pemrosesan.
Mesin rendering menjadikan setiap piksel sebagai titik awan 3D. Kedalaman peta. Jarak peta. Ini memetakan gerakan. Lalu jatuhkan kendaraan virtual Anda ke ruang digital ini.
Di sinilah jaringan saraf mengambil alih. Adegan pemrosesan jaringan saraf konvolusional. Hitung kedalaman bidang. Memprediksi bagaimana setiap benda akan bergerak relatif terhadap mobil. Sistem ini mensintesis jalur penerbangan baru berdasarkan informasi ini. Ini bukan hanya tentang memutar video. Buat jalur baru dalam ruang 3D.
Pengontrol tidak terpasang pada mobil sebenarnya. Ia belum pernah melihat jalannya. Ia tidak memiliki pengetahuan apa pun tentang cara manusia mengemudi.
Proses ini berulang. Sistem ini menciptakan pemandangan realistis berdasarkan jalur penerbangan yang diperhitungkan. Ini bukan aset yang dicatat sebelumnya. Dihasilkan segera. Hal ini memungkinkan adanya variasi tanpa akhir. Anda dapat mengubah cuaca. Anda dapat mengubah pencahayaan. Anda dapat mengubah perilaku agen virtual lainnya. Semua dari rekaman aslinya.
Pendidikan buta
Tujuan dari driver AI sederhana saja. Tetap di jalur. Jangan mogok.
Itu saja.
Pada awalnya, AI tidak tahu apa-apa tentang mengemudi. Ia tidak tahu apa fungsi roda. Ia tidak tahu apa arti lampu lalu lintas. Bekerja dalam batasan dasar. Jika Anda mogok, Anda mendapat sinyal penalti. Ini adalah tindakan pembelajaran penguatan.
Sistem belajar melalui trial and error. Setelah setiap kegagalan, emulator mengubah lingkungan. Variabel baru diperkenalkan. Paksa AI untuk beradaptasi. Buku peraturan tidak disediakan. Ini memberi umpan balik.
Model ini selesai setelah simulasi berkendara sejauh 10.000 kilometer. Tim memasang pengemudi terlatih di dalam mobil self-driving sungguhan.
Dari piksel ke trotoar
Pengujian bukanlah jalur yang terkontrol. Ini adalah jalan yang benar. Mobil berkendara di lingkungan yang belum pernah terjadi sebelumnya. AI tidak mengetahui jalan tertentu sebelumnya. Tidak ada pola geometris. Hal ini sepenuhnya didasarkan pada keterampilan yang dipelajari dalam kehampaan.
Itu berhasil.
Ini adalah peristiwa yang inovatif. Ini adalah pertama kalinya AI yang dilatih melalui pembelajaran penguatan di lingkungan virtual 100% diterapkan pada kendaraan fisik. Pengendalinya buta terhadap dunia nyata sampai saat kritis.
Tim MIT telah membangun lebih dari sekedar alat. Mereka menyajikan sebuah metode. Kesenjangan antara simulasi dan kenyataan semakin menipis. Ini bukan tentang menambahkan data manusia. Namun dengan membiarkan mesin belajar di sandbox digital.
Apa yang terjadi selanjutnya?
Langkah selanjutnya sudah jelas. Simulasi saat ini memerlukan pertimbangan beberapa variabel. Langit. malam. matahari. hujan. salju. Tim ingin menghasilkan kondisi ini dari satu file lintasan. Tidak diperlukan rekaman baru.
Ada juga rencana untuk memperkenalkan interaksi yang kompleks. Kendaraan lain bukan sekadar penghalang statis. Perilaku mereka menjadi tidak dapat diprediksi. Mereka akan bereaksi.
Penelitian ini dipublikasikan di IEEE Robotics and Automation Letters. Tim MIT berencana untuk segera membuat open source Vista.
Hal ini penting bagi penghobi yang memahami perbedaan antara lapisan konvolusional dan model transformator. Ini melampaui fase “bagaimana jika”. Kami melihat bukti nyata pertama bahwa pelatihan sintetik dapat bertahan dalam kenyataan yang kacau.
Mobil ini lolos uji. Itu beradaptasi.
Apakah pabrikan lain akan mengikuti jejaknya? Kodenya akan datang. Metodologinya terbukti. Era pelatihan sintetik murni bukan lagi sebuah hipotesis. Itu sedang dalam perjalanan.