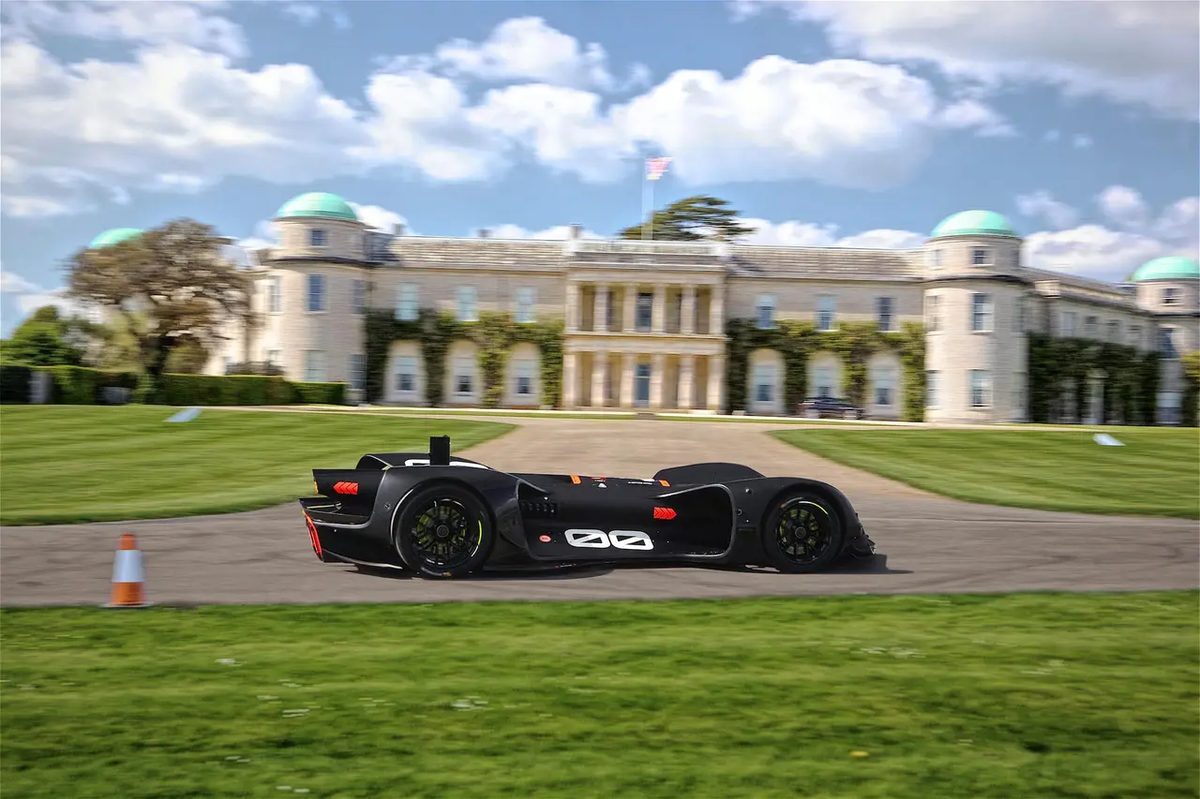
El DevBot de #Roborace sube el Monte Goodwood sin conductor
Existe una delgada línea entre una buena demostración técnica y una prueba de diseño legítima. Roborace acaba de cruzar.
El equipo está aumentando las apuestas después de que conductores humanos se enfrenten a prototipos de conducción autónoma llamados DevBots durante los fines de semana de carreras de Fórmula E. Llevaron la versión final del Robocar al Festival de Velocidad de Goodwood en Gran Bretaña. Las fechas son del 12 al 15. Julio.
Esto es más que una simple pantalla estacionada. Los coches compiten.
La subida a Goodwood Hill tiene 1,8 kilómetros de longitud. Aunque es breve, es legendario. Este año se cumple el 25 aniversario del festival. Aquí los iconos de hoy se encuentran con las máquinas históricas. El año pasado, Roborace presentó al público su robocar, pero se quedó ahí. Este año, de hecho, hay un prototipo eléctrico corriendo en la pista.
Problemas de navegación en Goodwood
Los desafíos aquí son reales. Las huellas son muy estrechas. Es complicado. Hay un largo tramo cubierto de árboles.
Un GPS normal no solucionará este problema. En estas condiciones, la señal se debilita o se desvía demasiado para lograr una alta precisión. Roborace tiene que depender de algo más.
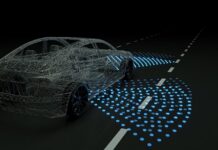
Líderes. Cámaras. Sensores integrados.
Estos sistemas introducen los datos directamente en los algoritmos que controlan el coche. Ningún humano en el circuito. No hay control remoto. Sólo códigos y sensores podrían ser todo lo que se necesita para que un automóvil eléctrico alcance altas velocidades en las estrechas carreteras de Gran Bretaña. Esta es una novedad para Goodwood.
Los espectadores tendrán una visión única de este experimento. Se instaló un visor de realidad virtual en el stand de Roborace. Puedes observar la conducción como si estuvieras en la cabina. Elimina la perspectiva de la audiencia y te coloca dentro del proceso de toma de decisiones de la máquina.
¿Por qué es esto importante? Porque demostrar autonomía en una pista de calle es más difícil que en una pista cerrada. Hay menos margen de error. Las variables son más complicadas.
Si los sensores pueden reaccionar a las sombras y a las curvas cerradas, pueden dar una idea de hacia dónde podrían dirigirse los turismos. Si fallan, sabemos exactamente dónde falla la tecnología actual.
Los resultados nos dicen mucho sobre la diferencia entre las pruebas de laboratorio y la conducción real. Veamos si el algoritmo puede analizar un circuito de carreras de hace 25 años sin intuición.
El reloj comienza el 12 de julio.